Nel Laboratorio di Robotica del gruppo Rosys del Dieei un umanoide per testare tecnologie di assistenza alla mobilità e nuove applicazioni della robotica
Per aiutare una persona fragile a camminare meglio, bisogna prima capire cosa accade quando qualcosa va storto. Anche inciampare, sbandare o perdere l’equilibrio può diventare così un esperimento scientifico. È questa la missione di Cesarino, il nuovo umanoide del Laboratorio di Robotica del gruppo Rosys del Dipartimento di Ingegneria industriale elettrica, elettronica e informatica dell’Università di Catania.
“Cesarino” - acronimo tecnico di Controlled Experimental System for mobility, Assistive Robotics Integration in Novel Operational scenarios – ha il compito, nei prossimi mesi, tutt’altro che comodo di inciampare, sbandare, perdere l’equilibrio. Di mestiere, in sintesi, farà il paziente.
L’attività rientra nel progetto Medrob4rehab, parte del più ampio Fit4medrob, dedicato allo sviluppo e alla sperimentazione di nuove tecnologie robotiche per la medicina e la riabilitazione, realizzato in collaborazione con l’Università Politecnica delle Marche e con l’Unità Spinale Unipolare dell’Azienda Ospedaliera Cannizzaro di Catania.
“Cesarino” ha una struttura antropomorfa e si regge su due gambe. La sua missione è riprodurre, in laboratorio, le difficoltà motorie di chi ha un passo instabile o un equilibrio precario, per mettere alla prova i sistemi di assistenza alla mobilità pensati per anziani e persone con ridotta capacità motoria.
Il principio è semplice quanto importante: per progettare dispositivi capaci di sostenere chi cammina con fatica, bisogna testarli centinaia di volte e nelle stesse condizioni, senza mettere a rischio persone reali. Un umanoide capace di replicare a comando andature alterate, incertezze dell’equilibrio, cedimenti e appoggi sbagliati trasforma così una situazione complessa in un esperimento misurabile e ripetibile.
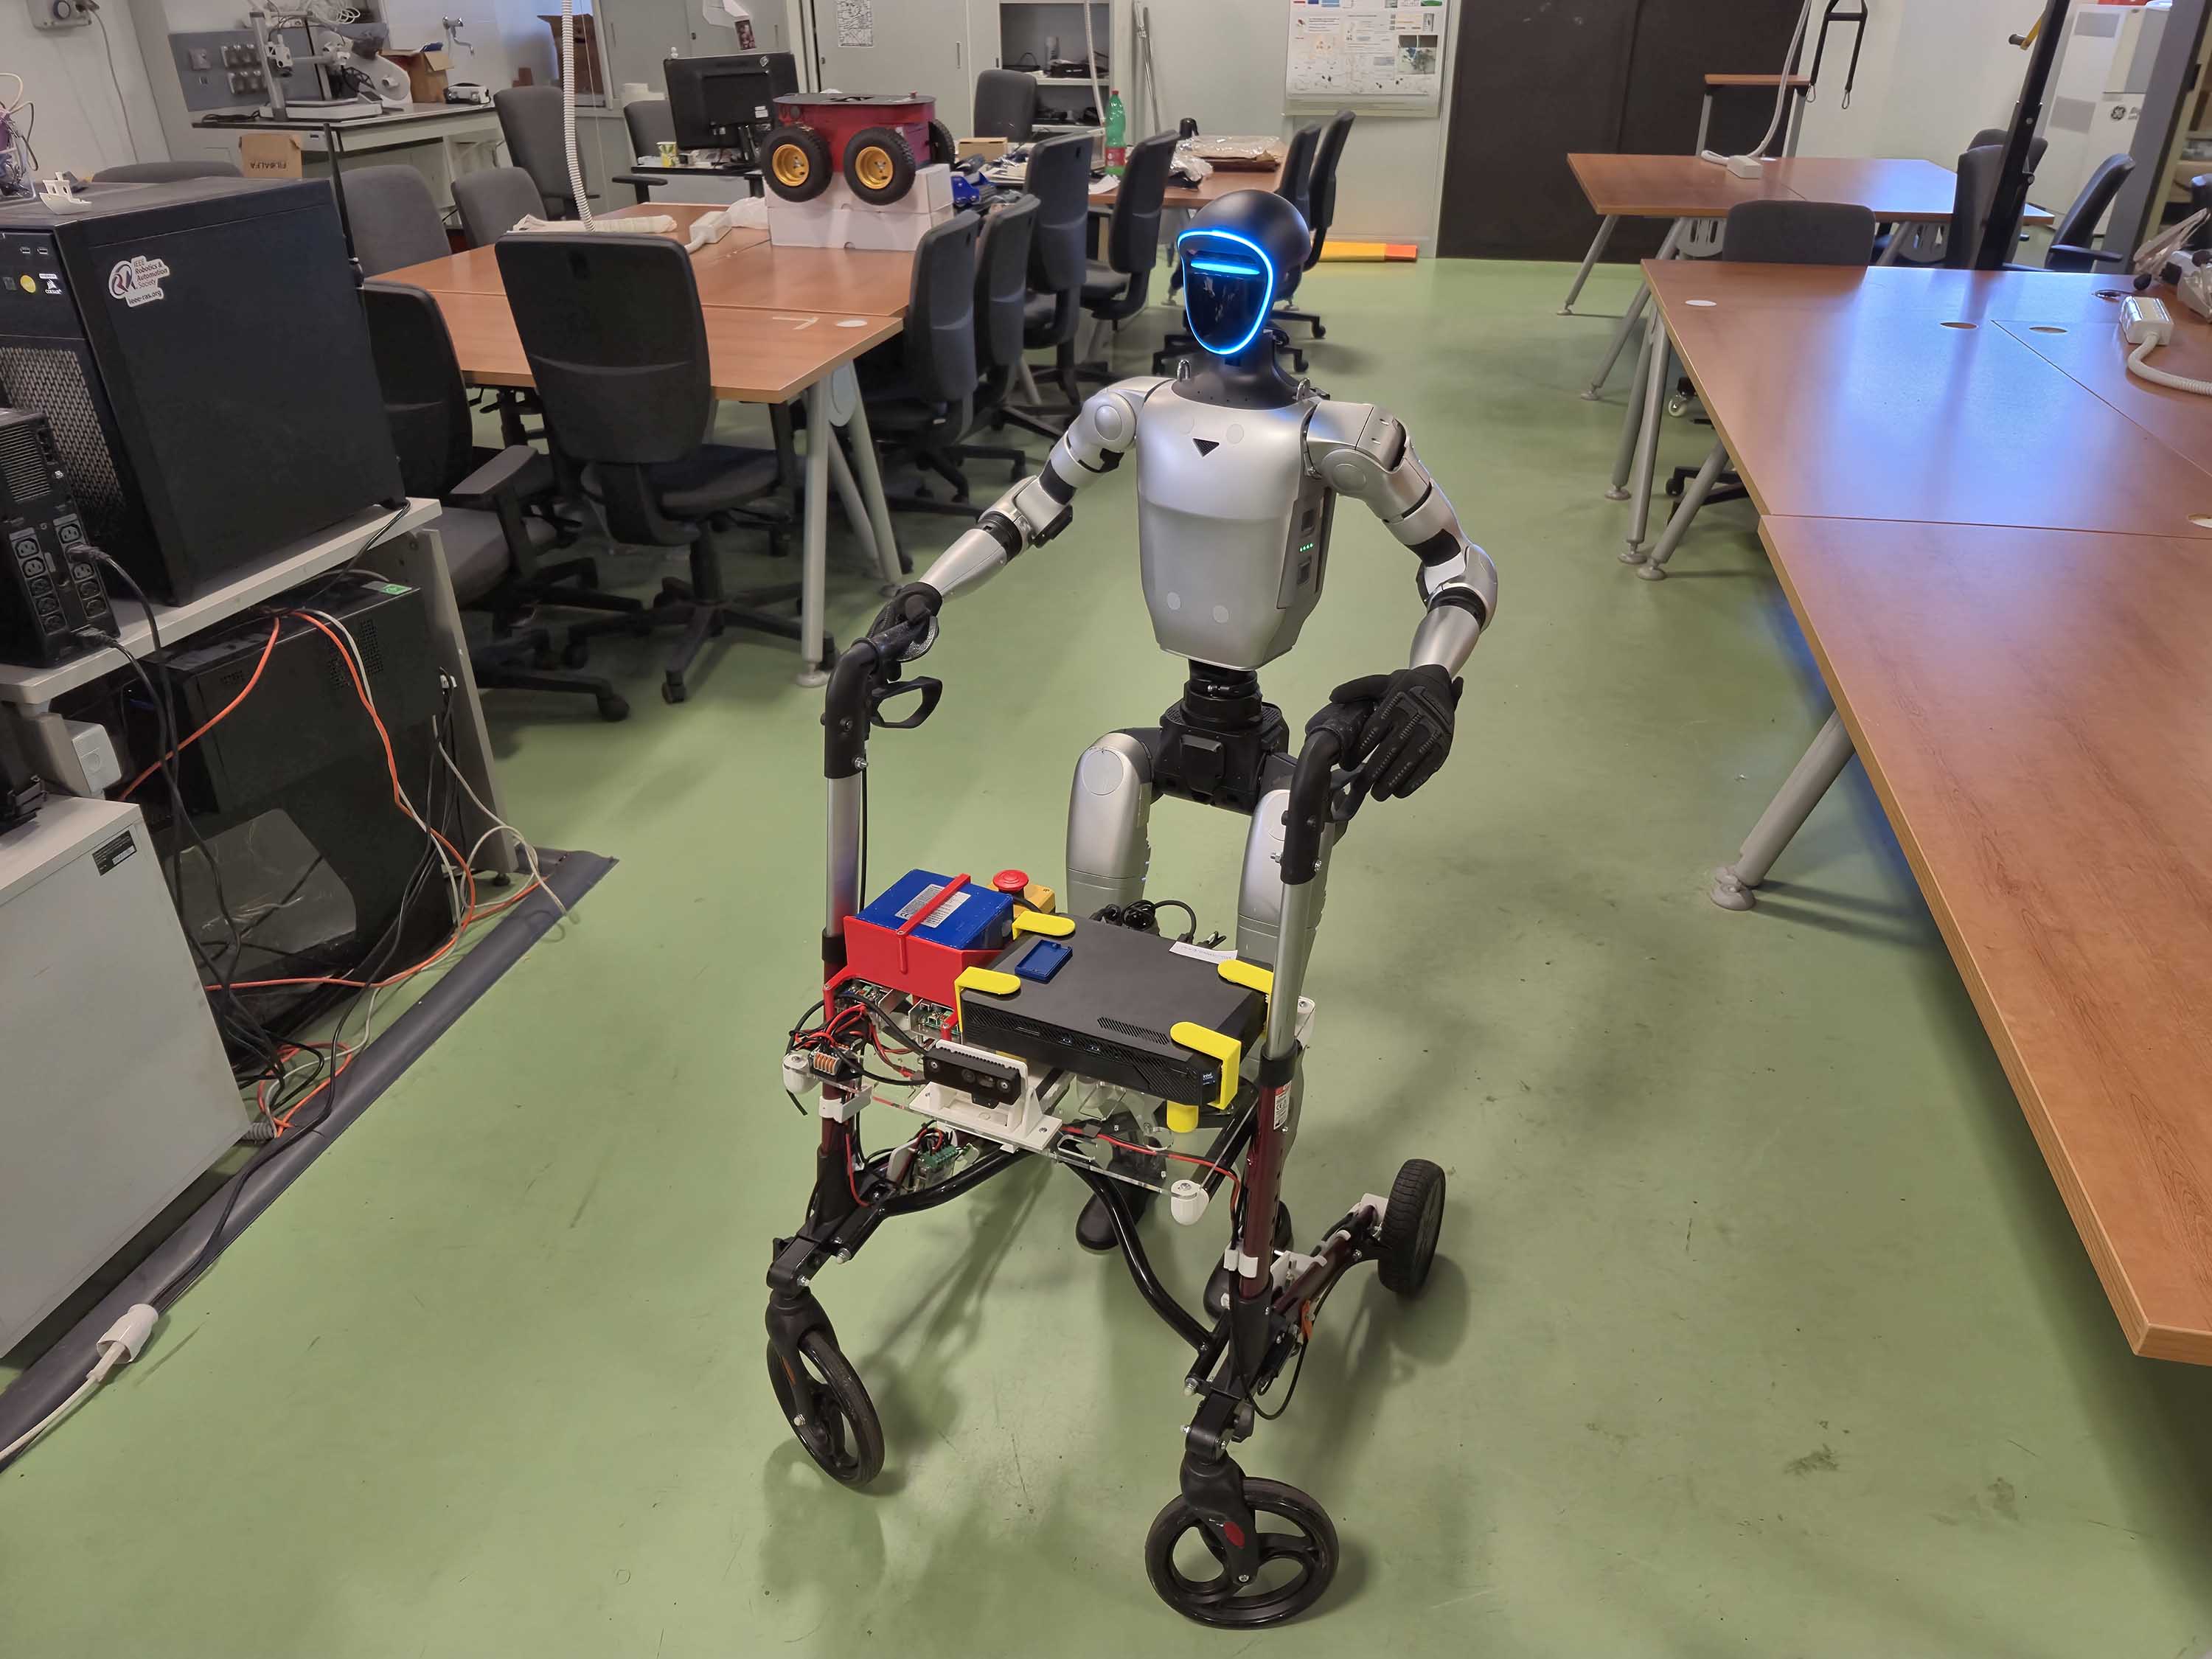
Il robot Cesarino
«Prima di portare un dispositivo di ausilio alla deambulazione accanto a una persona fragile - spiega il prof. Giovanni Muscato, direttore del Dieei e responsabile del Laboratorio di Robotica, gruppo Rosys - dobbiamo sapere con precisione come si comporta quando qualcosa va storto. Con Cesarinopossiamo ripetere lo stesso scenario critico decine di volte, misurarlo e confrontare strategie di intervento diverse: è un banco di prova che con i pazienti, giustamente, non potremmo mai avere».
In questo quadro, Cesarino, frutto di una ricerca consolidata nel tempo all’interno del Dieei, consentirà di studiare il comportamento dei sistemi di assistenza alla mobilità e di confrontare differenti strategie di interazione fra robot, dispositivi di supporto e utilizzatore. L’obiettivo è selezionare le soluzioni più promettenti prima del passaggio alla sperimentazione clinica.
Ma la nuova piattaforma sperimentale non guarda soltanto alla riabilitazione. Il robot permetterà infatti di affrontare una questione più ampia, oggi centrale nel dibattito sulla robotica umanoide: capire quanto le capacità mostrate dai nuovi sistemi corrispondano a prestazioni effettivamente utilizzabili in contesti reali.
«Non ci interessa soltanto vedere cosa un umanoide riesce a fare - aggiunge il prof. Muscato -, ma capire dove si ferma. I limiti, misurati seriamente, dicono molto più delle dimostrazioni riuscite su quanto queste macchine siano vicine a un impiego reale. Accanto alla linea riabilitativa, il nuovo robot sarà una piattaforma per una domanda che riguarda l’intero settore».
«Gli umanoidi vivono oggi una fase di straordinaria visibilità: nuovi modelli, prototipi e applicazioni vengono annunciati quasi ogni giorno, in particolare da aziende e centri di ricerca cinesi, ma non solo - continua il direttore del Dieei -. Quanto di ciò che viene mostrato è però realmente utilizzabile fuori da un video dimostrativo, e quanto resta invece una promessa? Disporre di un umanoide in laboratorio permette di verificarlo sul campo, in condizioni controllate ma realistiche».
Il gruppo Rosys lavora su robotica e sistemi umanoidi da oltre trent’anni. Il primo umanoide costruito nel laboratorio risale al 2006: da allora la ricerca si è evoluta insieme alle tecnologie robotiche e, negli ultimi anni, alle nuove forme di intelligenza artificiale.
Con l’arrivo di Cesarino, questa esperienza si arricchisce di una nuova piattaforma sperimentale con cui affrontare le sfide più attuali della robotica umanoide e studiare da vicino il ruolo che questi sistemi potranno avere nella cura e nell’assistenza alla persona.
Dalla riabilitazione alla valutazione delle reali capacità degli umanoidi, Cesarino nasce dunque per mettere alla prova i robot nei momenti più difficili: perché, prima ancora di imparare a camminare, una macchina che vuole assistere l’uomo deve imparare anche a capire cosa significa perdere l’equilibrio.